Hardware IoT
Sensor Ultrassônico HC-SR04
Ainda sem avaliações — seja o primeiro a avaliar.
Mede distância por eco. O sensor de todo carrinho que desvia.
R$ 16,90R$ 16,05 no PIX — 5% de desconto
1
Frete grátisAcima de R$ 299
Garantia oficial1 ano de cobertura
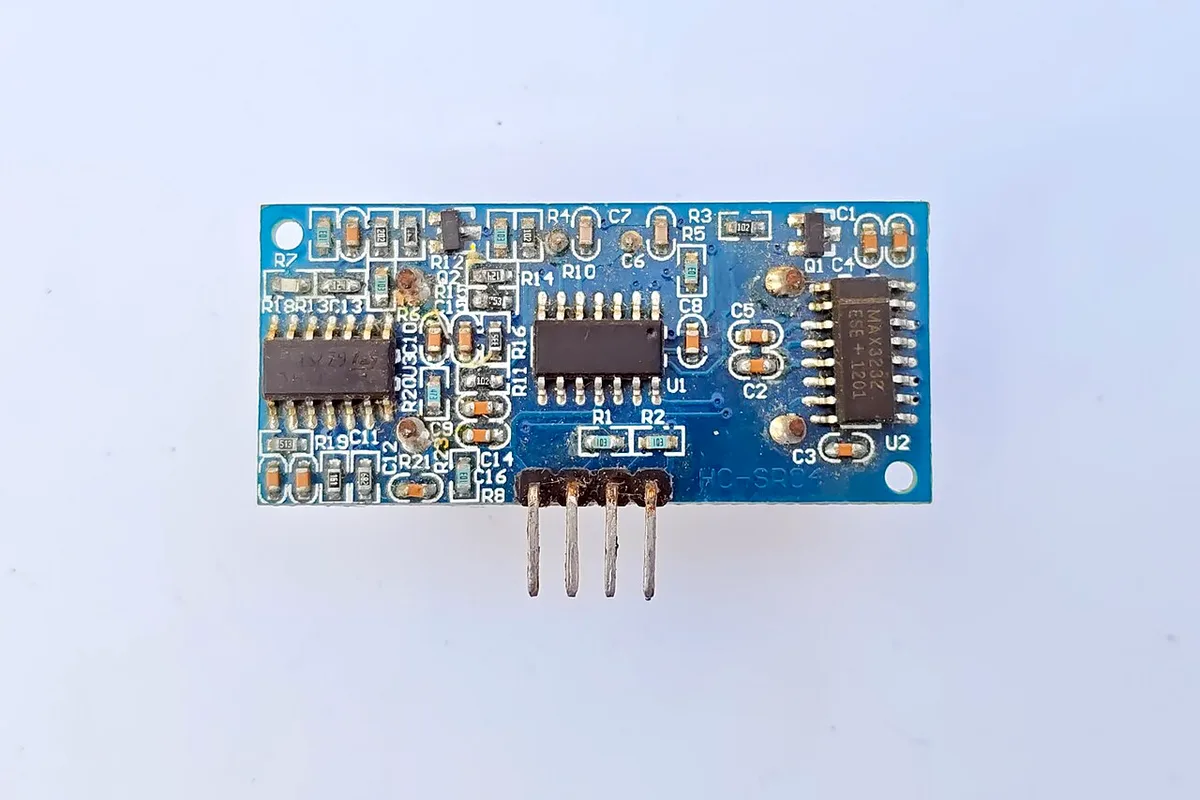
Sobre Sensor Ultrassônico HC-SR04
Os "olhos" de todo robô iniciante: mede distância por ultrassom, de 2 cm a 4 m, e é o sensor por trás de todo carrinho que desvia de obstáculo. Barato, robusto e com biblioteca pronta para Arduino e ESP.
O QUE VOCÊ RECEBE
- 1 sensor ultrassônico HC-SR04
BOM SABER
No ESP32 (que trabalha em 3,3 V), use divisor de tensão no pino Echo — dois resistores resolvem. Superfícies macias (tecido, espuma) absorvem o ultrassom e "somem" do sensor.
FICHA TÉCNICA
| Alcance | 2 cm a 400 cm · precisão de cerca de 3 mm |
|---|---|
| Ângulo de medição efetivo | 15° |
| Frequência do pulso | 40 kHz |
| Alimentação | 5 V · consumo em operação: 15 mA |
| Interface | 4 pinos — VCC, Trig, Echo, GND |
| Tempo de ciclo recomendado | 60 ms entre leituras |
| Dimensões | 45 × 20 × 15 mm |
COMO ELE MEDE
O Trig recebe um pulso de 10 µs, o sensor emite 8 ciclos de ultrassom e o Echo fica em nível alto pelo tempo que o eco leva para voltar. A distância sai de: distância (cm) = tempo (µs) ÷ 58. A velocidade do som varia com a temperatura, o que dá um desvio de 1 a 2% entre um dia frio e um quente.
NO ESP32 E NO ESP8266, USE DIVISOR
O Echo devolve 5 V e esses microcontroladores trabalham em 3,3 V. Dois resistores (1 kΩ e 2 kΩ) entre Echo e o GPIO resolvem. Ligar direto queima o pino.
O QUE ELE NÃO ENXERGA
- Tecido, espuma, lã: absorvem o ultrassom e "somem" da leitura
- Superfície inclinada mais de ~15°: o eco vai embora e não volta
- Objeto a menos de 2 cm: cai na zona morta e devolve leitura errada
- Dois sensores próximos: um capta o eco do outro — alterne as leituras
Para líquido, pó ou superfície irregular, um sensor a laser (VL53L0X) resolve melhor. Para o carrinho que desvia de obstáculo, este é imbatível no preço.
Avaliações
Carregando avaliações...
Avaliar este produto
Quem viu este produto também levou
Hardware IoT
Placa Compatível com Arduino Uno R3
R$ 54,90R$ 52,15 no PIX (5% off)em até 2x de R$ 27,45